הערות על תנוחת כף היד הן תהליך של תיוג האופן שבו יד ואצבעותיה נעות על פני כל פריים בסרטון, כך שרובוטים יכולים ללמוד מניפולציה מיומנת, בדומה לבני אדם. הרובוטים של היום יכולים ללכת, לגלגל ולאחוז בקופסה. מה שהם עדיין מתקשים איתו הוא הדברים הקטנים - לכפתר חולצה, להשחיל כבל, להרים ענב בודד מבלי למעוך אותו. ב-Shaip, אנחנו רואים את זה כל יום: החלק הקשה של בינה מלאכותית פיזית אינו ללמד רובוט לזוז, אלא ללמד את ידיו להתנהג . וזה מסתכם באיכות נתוני תנוחת כף היד שמאחוריה.
פוסט זה מעמיק במיוחד בידיים. אם אתם רוצים קודם כל את התמונה הרחבה יותר, התחילו עם המדריך שלנו לנתוני אימון רובוטים ומערכי נתונים של מניפולציה - זהו פרק המיומנות בסיפור הזה.
מדוע זריזות היא צוואר הבקבוק האמיתי במניפולציה של רובוטים?
זריזות היא צוואר הבקבוק מכיוון שתנועה גסה נפתרת במידה רבה ושליטה עדינה באצבעות לא. ניתן ללמד רובוט להגיע ולסגור אחיזה. ללמד אותו לגלגל עט בין שתי אצבעות, או לאחוז מחדש מברג באמצע משימה, זה אתגר אחר - וזה תלוי לחלוטין בנתונים שלוכדים כיצד האצבעות נעות בפועל.
הנה הדרך הפשוטה שבה נסביר זאת ללקוחות:
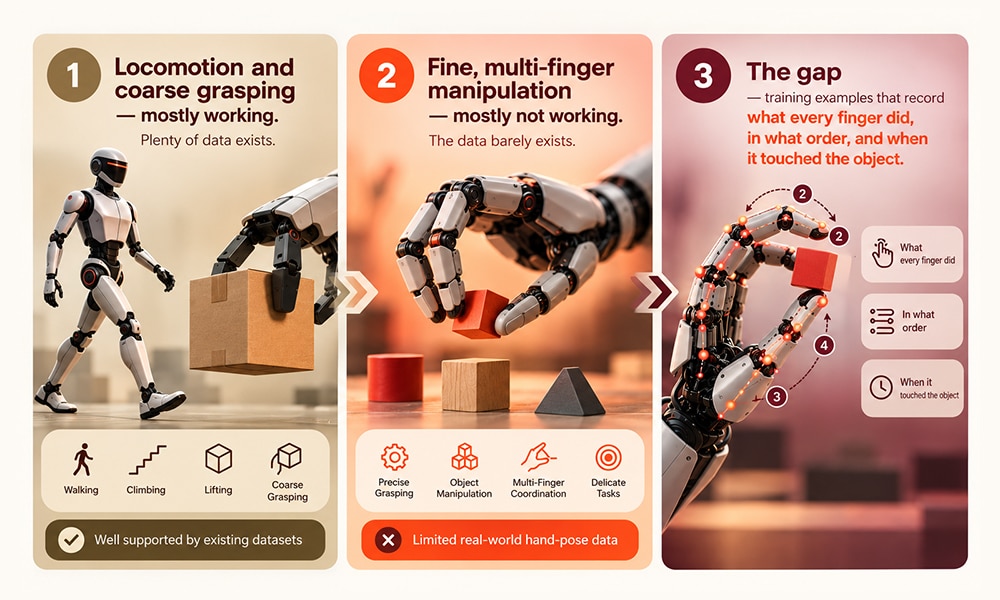
תנועה ואחיזה גסה — עובד בעיקר. קיימים שפע של נתונים.
מניפולציה עדינה, מרובת אצבעות — לרוב לא עובד. הנתונים בקושי קיימים.
הפער — דוגמאות אימון שמתעדות מה כל אצבע עשתה, באיזה סדר, ומתי היא נגעה בחפץ.
השורה האחרונה הזו היא בדיוק מה שמייצר ביאור תנוחת כף היד. בלעדיה, רובוט יכול לזהות שרוך נעל אבל אין לו מושג איך לקשור אותו.
מהי בדיוק ביאור תנוחת כף היד?
הערת תנוחת כף היד היא סוג של הערת נקודות מפתח שבה מפרקי כף היד - פרקי האצבעות, מקטעי האצבעות, קצות האצבעות ופרק כף היד - מסומנים ועוקבים אחריהם בכל פריים של סרטון. זה הופך סרטון רגיל של יד לתיעוד נקי ומובנה של תנועה שממנו מודל יכול ללמוד.
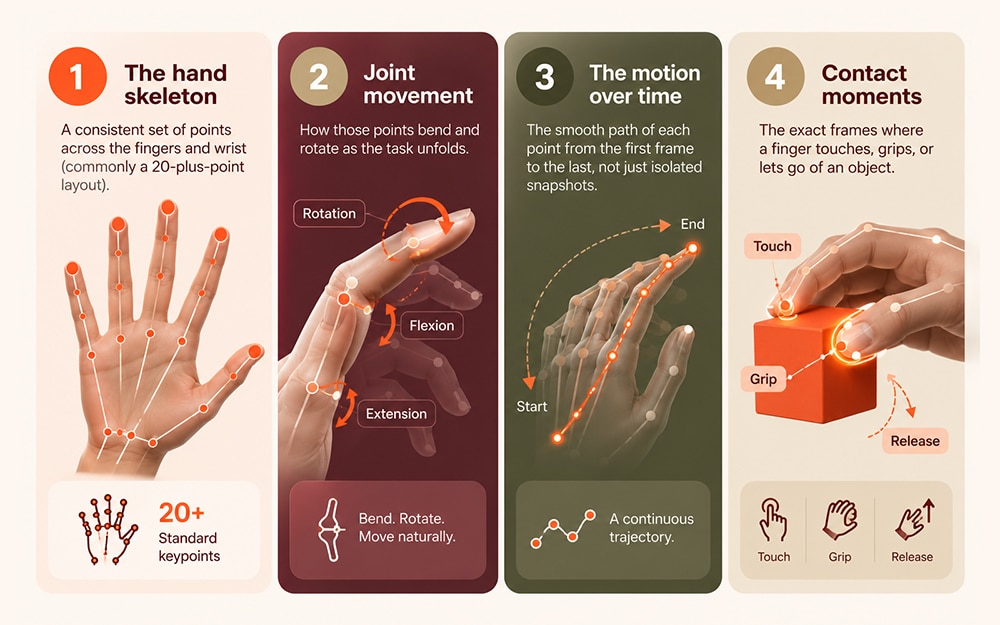
בפועל, הצוותים שלנו מתייגים ארבעה דברים בכל יד:
שלד היד — קבוצה עקבית של נקודות על פני האצבעות ופרק כף היד (בדרך כלל פריסה של 20 נקודות פלוס).
תנועת מפרקים — כיצד נקודות אלה מתכופפות ומסתובבות ככל שהמשימה מתפתחת.
התנועה לאורך זמן — המסלול החלק של כל נקודה מהפריים הראשון לאחרון, לא רק תמונות בזק בודדות.
רגעי קשר — המסגרות המדויקות שבהן אצבע נוגעת, אוחזת או מרפה מחפץ.
הפריט הרביעי הוא המקום שבו שוכנת המיומנות. כל אחד יכול לסמן היכן נמצאת יד; הערך טמון בלכידת האיך והמתי.
במה שונה ביאור זריזות מבאור נקודות מפתח סטנדרטיות?
ביאור זריזות הוא ביאור נקודות מפתח שמוחזק בסטנדרט גבוה בהרבה. עבודה סטנדרטית של נקודות מפתח עונה על השאלה "איפה היד?" ביאור זריזות עונה על השאלה "מה עשתה כל אצבע, באיזה סדר, ומתי היא יצרה מגע?" - וזו הגרסה היחידה שעליה מודל מניפולציה יכול להתאמן בפועל.
ההבדל בולט ביותר זה לצד זה:
מה שאנחנו מסמנים
ביאור נקודות מפתח סטנדרטי
ביאור תנוחת יד ברמת זריזות
פרט
מיקום הידיים, לכל פריים
תנועת אצבעות מלאה, כל פריים
עומק
שטוח, דו-ממדי
תלת מימד - כיצד מפרקים נעים במרחב
זְמַן
פריים אחר פריים, עצמאי
תנועה אחת חלקה ורציפה
צרו קשר
לעיתים רחוקות מתויג
אחיזה, מגע ושחרור מסומנים
הסתה
לעתים קרובות מדלגים
הוסכם ומולא בקפידה
למה זה טוב
מחוות, מעקב ידיים
ללמד רובוטים לתמרן
העמודה הימנית היא מה שאנחנו בונים בשאיפ, כי זו העמודה היחידה שרובוט מיומן יכול ללמוד ממנה.
כיצד אנוטציות של תנוחת יד הופכות וידאו אנושי למיומנות רובוטית?
ביאור תנוחות ידיים הוא הגשר בין סרטונים אנושיים זולים להדגמות רובוטים יקרות. ריטרגטינג הוא השלב שממפה את תנועות היד המסומנות של אדם על ידו של רובוט, כך שהדגמה אנושית הופכת למשהו שרובוט יכול להעתיק. צילום אנשים הוא קל וניתן להרחבה; צילום הדגמות רובוטים אמיתיות הוא איטי ויקר - לכן הדרך החכמה היא ללמד רובוטים מאיתנו.
הזרימה שאנו מריצים עבור לקוחות נראית כך:
שיא — צילום וידאו בגוף ראשון ("מה שהידיים שלי רואות") של אדם מבצע משימה.
הוסף הערות — סמנו את תנוחת היד בכל פריים כדי לשחזר את תנועת האצבע המלאה.
ריטרגטינג — למפות את התנועה הזו על יד הרובוט כדי שיוכל לשחזר את הפעולה.
דוגמה שימושית: כדי ללמד רובוט מטבח לפצח ביצה, לא צריך אלף רובוטים שמתאמנים. צריך סרטון נקי ומתויג היטב של אנשים מפצחים ביצים - ההערות הן מה שהופך את הצילומים לניתנים ללמידה.
היכן נעשה שימוש בפועל בנתוני מניפולציה מיומנים?
נתוני מיומנות חשובים בכל מקום שבו מכונה צריכה להתמודד עם העולם הפיזי בזהירות. זהו החלק שרוב הסקירות מדלגות עליו, לכן כדאי להיות קונקרטיים. הזנות של תנוחת יד וזריזות:
רובוטים דמויי אדם וביתיים - קיפול כביסה, טעינת מדיח כלים, טיפול בחפצים יומיומיים בכל צורה שהיא.
אוטומציה של מחסנים וקמעונאות - איסוף פריט שביר מהמדף מבלי לפגוע בו, או מיון מוצרים מעורבים לפי תחושה.
שירותי בריאות ורובוטיקה מסייעת - מכשירי שיקום וזרועות מסייעות שחייבות לנוע בעדינות סביב אנשים.
ייצור ותיקון - שימוש בכלים, ניתוב כבלים והרכבה של חלקים קטנים שבהם אחיזה גסה פשוט לא תספיק.
הקו המשותף: כל אחד מהם נכשל ללא נתוני אימון שלוכדים תנועות אצבעות עדינות. זה הצורך שעבודת התנועה, התנוחה והמיומנות של שייפ בנויה לענות עליו.
מה גודל נתוני המיומנות הנדרשים - וכמה טובים?
קנה המידה חשוב, אבל האיכות חשובה יותר. כדי לשים את קנה המידה בפרספקטיבה, מערך נתונים מחקרי פורץ דרך שפורסם בשנת 2025 אסף 829 שעות של סרטוני מניפולציה בגוף ראשון עם מעקב ידיים מזווג על פני 194 משימות יומיומיות - שתוארו על ידי מחבריו כמערך הנתונים הגדול ביותר מסוגו של מניפולציה מיומנת ( Apple Machine Learning Research, 2025 ). זה הכיוון שאליו הולך התחום: גדול, עשיר בתוויות, ומגוון משימות.
אבל נפח לבדו לא מאמן רובוט טוב. מניסיוננו ב-Shaip, רוב כשלי המיומנות נובעים מאיכות התווית , ולא מגודל מערך הנתונים. הבעיות הקשות הן פרקטיות:
אצבעות נסתרות — ידיים מכסות את עצמן ואת החפצים שהן אוחזות ללא הרף.
אצבעות דומות — קל לתייג בטעות אצבע אחת כשכנתה.
תנועה מהירה — תנועות מהירות מטשטשות את המסגרות החשובות ביותר.
עקביות לאורך זמן — תווית מפרק רועד אחת יכולה להרוס רצף תנועה שלם.
זו הסיבה שכל פרויקט מיומנות ב-Shaip עובר דרך צוותים מיומנים, אנושיים ומעודכנים, ותהליך איכות רב-שלבי - אימות במעבר ראשון, כיול מול סט סטנדרטים גבוהים, וסקירת גרסה סופית - עם הסכמה בין-מביאים וספי קבלה ספציפיים למשימה שנקבעו לכל פרויקט. נתונים נקיים זולים יותר מרובוט שלמד את התנועה הלא נכונה.
איך שייפ עוזר
ב-Shaip, אנו מטפלים בכל המסע - מאיסוף וידאו מגוף ראשון והדגמה אנושית, דרך תנוחות ידיים מדויקות ותיוג מיומנות, ועד לנתונים מוכנים לריטרגטינג שהצוות שלכם יכול להתאמן עליהם. הכל מסופק תחת אבטחה ברמה ארגונית (ISO 27001 ו-SOC 2 Type II) על ידי כוח אדם מנוהל ומאומת.
הערות על תנוחת כף היד הן תיוג של מפרקי כף היד - פרקי האצבעות, מקטעי האצבעות, קצות האצבעות ופרק כף היד - בכל פריים בסרטון. הן יוצרות נתונים מובנים שמלמדים רובוטים ומודלים של בינה מלאכותית כיצד יד נעה ומטפלת בעצמים לאורך זמן.
במה שונה ביאור זריזות מבאור נקודות מפתח סטנדרטיות?
ביאור נקודות מפתח סטנדרטיות מסמן את מיקום היד, פריים אחר פריים, בדו-ממד. ביאור מיומנות מוסיף עומק, תנועה חלקה לאורך זמן ורגעי מגע מתויגים - ויוצר נתונים שרובוט יכול להשתמש בהם בפועל כדי ללמוד מניפולציה עדינה מרובת אצבעות.
מהו ריטרגטינג בנתוני תנוחת יד?
ריטרגטינג ממפה את תנועות היד המסומנות של אדם על ידו של רובוט, כך שהדגמה אנושית הופכת לפעולה שהרובוט יכול לשחזר. כך הופכים סרטונים אנושיים רבים לנתוני אימון רובוטים נדירים ובעלי ערך.
מדוע זריזות מגבילה את מה שרובוטים יכולים לעשות?
זריזות מגבילה את רובוטים מכיוון שמשימות גסות כמו הליכה ואחיזה פשוטה נפתרות במידה רבה, בעוד ששליטה עדינה באצבעות - אחיזה חוזרת של כלי, טיפול בחפץ עדין - חסרה את נתוני האימון שלוכדים את תנועת האצבעות. ביאור תנוחת כף היד מספק את האות החסר.
אילו תעשיות משתמשות בנתוני זריזות?
רובוטיקה הומנואידית וביתית, אוטומציה של מחסנים וקמעונאות, רובוטים רפואיים ומסייעים, ייצור ותיקון, ואינטראקציה ידנית של מציאות רבודה/מציאות מדומה, כולם מסתמכים על נתוני מיומנות כדי לטפל באובייקטים מהעולם האמיתי בבטחה ובדייקנות.
האם גודל מערך הנתונים או איכות התווית חשובים יותר?
שניהם חשובים, אבל איכות התווית בדרך כלל קובעת את התוצאה. מערכי נתונים גדולים עוזרים, אך רוב כשלים בזריזות נובעים מתוויות יד לא עקביות או לא מדויקות - ולכן Shaip משלבת קנה מידה עם בקרת איכות קפדנית המבוססת על אדם.
האם שייפ יכול לאסוף ולתייג וידאו מגוף ראשון?
כן. שייפ אוסף ומוסיף הערות לסרטוני הדגמה בגוף ראשון ובבני אדם, ומייצר נתוני פוזות יד מדויקים ומוכנים למיקוד מחדש תחת בקרות ISO 27001 ו-SOC 2 Type II.
נהניתם מהמאמר? עקבו אחר שייפ בלינקדאין לעדכונים נוספים.
מכיל מידע הקשור לקמפיינים שיווקיים של המשתמש. אלה משותפים עם גוגל אדוורדס / גוגל אדס כאשר חשבונות גוגל אדס וגוגל אנליטיקס מקושרים יחד.
90 ימים
__utma
מזהה המשמש לזיהוי משתמשים וסשנים
שנתיים לאחר הפעילות האחרונה
__utmt
משמש לניטור מספר בקשות שרת של גוגל אנליטיקס
דקות 10
__utmb
משמש להבחנה בין ביקורים חדשים לסשנים. קובץ Cookie זה מוגדר כאשר ספריית ה-Javascript של GA.js נטענת ואין קובץ Cookie __utmb קיים. קובץ ה-Cookie מתעדכן בכל פעם שנשלחים נתונים לשרת Google Analytics.
30 דקות לאחר הפעילות האחרונה
__utmc
משמש רק עם גרסאות ישנות של Google Analytics של Urchin ולא עם GA.js. שימש להבחנה בין ביקורים חדשים לביקורים בסוף הביקור.
סוף סשן (דפדפן)
__utmz
מכיל מידע על מקור התנועה או הקמפיין שהפנה את המשתמש לאתר. קובץ ה-cookie מוגדר כאשר קובץ ה-javascript GA.js נטען ומתעדכן כאשר נתונים נשלחים לשרת Google Analytics.
6 חודשים לאחר הפעילות האחרונה
__utmv
מכיל מידע מותאם אישית שנקבע על ידי מפתח האתר באמצעות המתודה _setCustomVar ב-Google Analytics. קובץ Cookie זה מתעדכן בכל פעם שנשלחים נתונים חדשים לשרת Google Analytics.
שנתיים לאחר הפעילות האחרונה
__utmx
משמש לקביעת האם משתמש נכלל במבחן A/B או במבחן רב-משתני.
18 חודשים
_ga
מזהה המשמש לזיהוי משתמשים
שנים 2
_גלי
משמש את גוגל אנליטיקס כדי לקבוע אילו קישורים בדף נלחצים
30 שניות
_ga_
מזהה המשמש לזיהוי משתמשים
שנים 2
_gid
מזהה המשמש לזיהוי משתמשים במשך 24 שעות לאחר הפעילות האחרונה
שעות 24
_gat
משמש לניטור מספר בקשות שרת של גוגל אנליטיקס בעת שימוש במנהל התגים של גוגל
1 דקות
עוגיות שיווק משמשות כדי לעקוב אחר מבקרים באתרי אינטרנט. הכוונה היא להציג מודעות רלוונטיות ומושכות למשתמש הבודד.
גוגל אדס היא פלטפורמת פרסום מקוונת המאפשרת לעסקים ליצור מודעות ממוקדות המוצגות בתוצאות החיפוש של גוגל ובאתרי שותפים.
קוקי למיקוד. משמש ליצירת פרופיל משתמש ולהצגת מודעות גוגל רלוונטיות ומותאמות אישית למשתמש.
שנים 2
globtec
קוקי למיקוד. משמש ליצירת פרופיל משתמש ולהצגת מודעות גוגל רלוונטיות ומותאמות אישית למשתמש.
שנים 2
__Secure-3PAPISID
יוצר פרופיל של תחומי העניין של מבקרי האתר כדי להציג מודעות רלוונטיות ומותאמות אישית באמצעות ריטרגטינג.
שנים 2
AEC
קובצי Cookie של AEC מבטיחים שבקשות במהלך גלישה מתבצעות על ידי המשתמש, ולא על ידי אתרים אחרים. קובצי Cookie אלה מונעים מאתרים זדוניים לפעול בשם משתמש ללא ידיעתו.
6 חודשים
מזהה_מבקר_מודעות
נדרשת קובץ Cookie לשימוש באפשרויות ובשירותי האינטרנט באתר
2 חודשים
__Secure-3PSIDCC
קוקי למיקוד. משמש ליצירת פרופיל משתמש ולהצגת מודעות גוגל רלוונטיות ומותאמות אישית למשתמש.
שנים 2
__Secure-3PSIDTS
קוקי למיקוד. משמש ליצירת פרופיל משתמש ולהצגת מודעות גוגל רלוונטיות ומותאמות אישית למשתמש.
שנים 2
__Secure-1PSIDTS
קוקי למיקוד. משמש ליצירת פרופיל משתמש ולהצגת מודעות גוגל רלוונטיות ומותאמות אישית למשתמש.
שנים 2
__Secure-1PAPISID
קוקי למיקוד. משמש ליצירת פרופיל משתמש ולהצגת מודעות גוגל רלוונטיות ומותאמות אישית למשתמש.
שנים 2
globtec
קוקי למיקוד. משמש ליצירת פרופיל של תחומי עניין של מבקרי האתר והצגת מודעות גוגל רלוונטיות ומותאמות אישית.
שנים 2
המרה
גוגל משתמשת בקובצי Cookie למטרות פרסום, כולל הצגה ועיבוד מודעות, התאמה אישית של מודעות (בהתאם להגדרות המודעות שלך ב-g.co/adsettings), הגבלת מספר הפעמים שמודעה מוצגת למשתמש, השתקת מודעות שבחרת להפסיק לראות ומדידת יעילותן.
90 ימים
_gcl_aw
גוגל משתמשת בקובצי Cookie למטרות פרסום, כולל הצגה ועיבוד מודעות, התאמה אישית של מודעות (בהתאם להגדרות המודעות שלך ב-g.co/adsettings), הגבלת מספר הפעמים שמודעה מוצגת למשתמש, השתקת מודעות שבחרת להפסיק לראות ומדידת יעילותן.
ימי 90
_gcl_gs
גוגל משתמשת בקובצי Cookie למטרות פרסום, כולל הצגה ועיבוד מודעות, התאמה אישית של מודעות (בהתאם להגדרות המודעות שלך ב-g.co/adsettings), הגבלת מספר הפעמים שמודעה מוצגת למשתמש, השתקת מודעות שבחרת להפסיק לראות ומדידת יעילותן.
ימי 90
_gcl_gb
גוגל משתמשת בקובצי Cookie למטרות פרסום, כולל הצגה ועיבוד מודעות, התאמה אישית של מודעות (בהתאם להגדרות המודעות שלך ב-g.co/adsettings), הגבלת מספר הפעמים שמודעה מוצגת למשתמש, השתקת מודעות שבחרת להפסיק לראות ומדידת יעילותן.
ימי 90
_gac_gb_
גוגל משתמשת בקובצי Cookie למטרות פרסום, כולל הצגה ועיבוד מודעות, התאמה אישית של מודעות (בהתאם להגדרות המודעות שלך ב-g.co/adsettings), הגבלת מספר הפעמים שמודעה מוצגת למשתמש, השתקת מודעות שבחרת להפסיק לראות ומדידת יעילותן.
ימי 90
FPGCLGB
גוגל משתמשת בקובצי Cookie למטרות פרסום, כולל הצגה ועיבוד מודעות, התאמה אישית של מודעות (בהתאם להגדרות המודעות שלך ב-g.co/adsettings), הגבלת מספר הפעמים שמודעה מוצגת למשתמש, השתקת מודעות שבחרת להפסיק לראות ומדידת יעילותן.
ימי 90
FPGCLAW
גוגל משתמשת בקובצי Cookie למטרות פרסום, כולל הצגה ועיבוד מודעות, התאמה אישית של מודעות (בהתאם להגדרות המודעות שלך ב-g.co/adsettings), הגבלת מספר הפעמים שמודעה מוצגת למשתמש, השתקת מודעות שבחרת להפסיק לראות ומדידת יעילותן.
ימי 90
HubSpot היא פלטפורמת שיווק, מכירות ושירות לקוחות מקיפה, המייעלת את צמיחת העסק.
קובץ Cookie זה משמש לזיהוי מבקרים שמנהלים איתך צ'אט דרך כלי chatflows. אם המבקר עוזב את האתר שלך לפני שהוא נוסף כאיש קשר, קובץ Cookie זה יקושר לדפדפן שלו.
13 חודשים
__hs_do_not_track
ניתן להגדיר קובץ Cookie זה כדי למנוע מקוד המעקב לשלוח מידע כלשהו ל-HubSpot.
13 חודשים
__hs_cookie_cat_pref
קובץ Cookie זה משמש לרישום הקטגוריות שהמבקר הסכים להן.
6 חודשים
__hs_initial_opt_in
קובץ Cookie זה משמש כדי למנוע מהבאנר להופיע תמיד כאשר מבקרים גולשים במצב Strict Mode.
7 ימים
__hs_gpc_banner_dismiss
קובץ Cookie זה משמש כאשר הבאנר של בקרת הפרטיות הגלובלית נסגר.
180 ימים
hs_ab_test
קובץ cookie זה משמש כדי להגיש למבקרים באופן עקבי את אותה גרסה של דף בדיקת A/B שהם ראו בעבר.
מושב
__hs_notify_banner_dismiss
קובץ Cookie זה משמש כאשר אתר האינטרנט משתמש בסוג באנר "הודעה על הסכמה".
180 ימים
hs-messages-is-open
קובץ Cookie זה משמש כדי לקבוע ולשמור אם ווידג'ט הצ'אט פתוח לביקורים עתידיים.
דקות 30
hs-messages-hide-welcome-message
קובץ Cookie זה משמש כדי למנוע מהודעת הפתיחה של ווידג'ט הצ'אט להופיע שוב למשך יום אחד לאחר סגירתה.
1 היום
__hsmem
קובץ Cookie זה מוגדר כאשר מבקרים מתחברים לאתר המתארח על ידי HubSpot.
שנת 1
hs-חברות-csrf
קובץ Cookie זה משמש כדי להבטיח שלא ניתן לזייף כניסות לתוכן.
מושב
hs_langswitcher_choice
קובץ Cookie זה משמש לשמירת בחירת השפה של המבקר בעת צפייה בדפים במספר שפות.
שנים 2
__hstc
העוגייה העיקרית למעקב אחר מבקרים.
13 חודשים
hubspotutk
קובץ Cookie זה עוקב אחר זהות המבקר. הוא מועבר ל-HubSpot בעת שליחת הטופס ומשמש בעת ביטול כפילויות של אנשי קשר.
13 חודשים
__hssc
קוקי זה עוקב אחר סשנים.
דקות 30
__hssrc
בכל פעם ש-HubSpot משנה את קובץ ה-cookie של הסשן, קובץ ה-cookie הזה מוגדר גם לקבוע אם המבקר הפעיל מחדש את הדפדפן שלו.
מושב
hubspotapi-prefs
זה משמש עם קובץ ה-cookie של hubspotapi כדי לזכור האם המשתמש סימן את התיבה 'זכור אותי' (שולט על מועד פקיעת האימות של קובץ ה-cookie הראשי).
1 שנה
hubspotapi-csrf
זה משמש למניעת CSRF - מניעת גישה של אתרי צד שלישי לנתונים שלך. פג תוקף לאחר שנה.
שנת 1
__hs_opt_out
קובץ Cookie זה משמש את מדיניות הפרטיות של opt-in כדי לזכור לא לבקש מהמבקר לקבל שוב קובצי Cookie.
13 חודשים
hubspotapi
קובץ Cookie זה מאפשר למשתמש גישה לאפליקציה עם ההרשאות הנכונות.